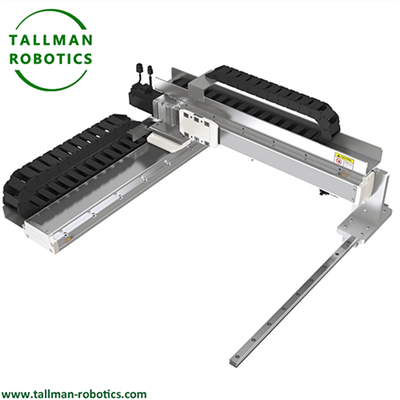
लीनियर गैन्ट्री रोबोट क्या है?
एक लीनियर गैन्ट्री रोबोट एक स्वचालित पोजिशनिंग सिस्टम है जो रोटरी जोड़ों के बिना, एक परिभाषित कार्य लिफाफे में एक अंतिम प्रभावक को स्थानांतरित करने के लिए ओवरहेड ब्रिज या फ्रेम कॉन्फ़िगरेशन में व्यवस्थित विशुद्ध रूप से रैखिक (सीधी {0} लाइन) गति अक्षों {{1} का उपयोग करता है। शब्द "रैखिक" इस बात पर जोर देता है कि सभी अक्ष गाइड रेल के साथ ट्रांसलेशनल (स्लाइडिंग) आंदोलन के माध्यम से गति प्राप्त करते हैं, जो इसे आर्टिकुलेटेड रोबोट से अलग करता है जो स्थिति के लिए रोटरी जोड़ों पर निर्भर होते हैं।
संरचना
रोबोट में एक कठोर ओवरहेड फ्रेम होता है जो प्राथमिक (एक्स) अक्ष के लिए समानांतर रेल का समर्थन करता है, एक पुल या गाड़ी जो द्वितीयक (वाई) अक्ष को ले जाने वाली रेल को फैलाती है, और आम तौर पर ऊपर की ओर {{0}डाउन टूल मूवमेंट के लिए गाड़ी पर एक ऊर्ध्वाधर (जेड) अक्ष लगाया जाता है। प्रत्येक अक्ष रैक {{2} और {{3} पिनियन, बॉल स्क्रू, बेल्ट {{4} ड्राइव, या सर्वो मोटर्स के साथ जोड़े गए रैखिक मोटर तंत्र द्वारा संचालित होता है, जो रैखिक बीयरिंग या रेल के साथ निर्देशित होता है, प्रत्येक अक्ष पर एनकोडर एक केंद्रीय गति नियंत्रक को बंद {5} लूप फीडबैक प्रदान करते हैं।
चयन संबंधी विचार
मुख्य कारकों में प्रति अक्ष यात्रा सीमा, पेलोड क्षमता, स्थिति सटीकता और दोहराव, अधिकतम गति और त्वरण, ड्राइव प्रकार (लंबी यात्रा/उच्च जोर के लिए रैक - पिनियन, परिशुद्धता के लिए बॉल स्क्रू, उच्च गतिशीलता के लिए रैखिक मोटर), और विस्तारित स्पैन में लोड के तहत विक्षेपण को कम करने के लिए संरचनात्मक कठोरता शामिल हैं। दोहरे{{4}ड्राइव गैन्ट्री कॉन्फ़िगरेशन की आवश्यकता वाले विस्तृत{{3}स्पैन अनुप्रयोगों के लिए मल्टी{2}अक्ष सिंक्रनाइज़ेशन आवश्यकताओं को सत्यापित किया जाना चाहिए।
अनुप्रयोग
लीनियर गैन्ट्री रोबोट का उपयोग सीएनसी मशीनिंग, पैलेटाइजिंग, बड़े प्रारूप वाली 3डी प्रिंटिंग, सामग्री हैंडलिंग, वेल्डिंग और पिक-अप-एंड-प्लेस ऑपरेशंस में किया जाता है, जहां बड़े कार्य क्षेत्रों में विस्तारित यात्रा रेंज, उच्च पेलोड क्षमता और सटीक सीधी लाइन बहु-अक्ष समन्वय की आवश्यकता होती है।
स्थापना संबंधी विचार
गतिशील भार के तहत विक्षेपण या गलत संरेखण को रोकने के लिए ओवरहेड फ्रेम और रेल संरचना को समतल, वर्गाकार और कठोरता से स्थापित किया जाना चाहिए। पूरी यात्रा अवधि में रेल समानता को सत्यापित किया जाना चाहिए, और दोहरी ड्राइव सिंक्रोनाइज़ेशन (यदि लागू हो) को ट्यून और परीक्षण किया जाना चाहिए। हस्तक्षेप को रोकने के लिए केबल प्रबंधन प्रणालियों को उचित रूप से रूट किया जाना चाहिए, उत्पादन उपयोग से पहले पूर्ण अक्ष गति परीक्षण सुचारू, सटीक स्थिति की पुष्टि करता है।
अधिक प्रोजेक्ट देखने या यूट्यूब द्वारा हमारी वीडियो गैलरी देखने के लिए आपका स्वागत है: https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
टीएम-एफए |
टीएम-एफबी |
TM-FB2Z2 |
टीएम-FBZ2 |
|
|
|
|
|
|
टीएम-एफसी |
टीएम-एफसीजेड |
टीएम-एफडी |
टीएम-एफडीजेड |
|
|
|
|
|
|
टीएम-एफई |
टीएम-FEZ |
टीएम-एफएफ |
टीएम-एफएफजेड |
|
|
|
|
|
|
टीएम-एफजी |
टीएम-एफएफ2 |
टीएम-FGZ |
टीएम-FBZ2 |


|
प्रत्येक अक्ष का मॉडल |
प्रत्येक अक्ष का मॉडल |
प्रत्येक अक्ष का मॉडल |
||||||
|
एक्स अक्ष |
वाई अक्ष |
Z अक्ष |
एक्स अक्ष |
वाई अक्ष |
Z अक्ष |
एक्स अक्ष |
वाई अक्ष |
Z अक्ष |
|
टीएम100 |
टीएम45 |
टीएम135 |
टीएम100 |
टीएम100 |
TM150 |
टीएम135 |
टीएम135 |
|
|
टीएम100 |
TM62 |
टीएम135 |
टीएम135 |
टीएम100 |
टीएम200 |
टीएम100 |
TM62 |
|
|
टीएम100 |
टीएम100 |
टीएम45 |
टीएम135 |
टीएम135 |
टीएम135 |
टीएम200 |
टीएम100 |
टीएम100 |
|
टीएम100 |
टीएम100 |
TM62 |
TM150 |
TM62 |
टीएम200 |
टीएम135 |
टीएम100 |
|
|
टीएम100 |
टीएम100 |
टीएम100 |
TM150 |
टीएम100 |
TM62 |
टीएम200 |
TM150 |
टीएम100 |
|
टीएम135 |
TM62 |
TM150 |
टीएम100 |
टीएम100 |
टीएम200 |
TM150 |
टीएम135 |
|
|
टीएम135 |
टीएम100 |
TM62 |
TM150 |
टीएम135 |
टीएम100 |
|||
|
प्रत्येक अक्ष का मॉडल |
प्रत्येक अक्ष का मॉडल |
प्रत्येक अक्ष का मॉडल |
|||||||
|
एक्स अक्ष |
वाई अक्ष |
Z अक्ष |
एक्स अक्ष |
वाई अक्ष |
Z अक्ष |
एक्स अक्ष |
वाई अक्ष |
Z अक्ष |
|
|
टीएम100 |
टीएम45 |
टीएम135 |
टीएम100 |
टीएम100 |
TM150 |
टीएम135 |
टीएम135 |
||
|
टीएम100 |
TM62 |
टीएम135 |
टीएम135 |
टीएम100 |
टीएम200 |
टीएम100 |
TM62 |
||
|
टीएम100 |
टीएम100 |
टीएम45 |
टीएम135 |
टीएम135 |
टीएम135 |
टीएम200 |
टीएम100 |
टीएम100 |
|
|
टीएम100 |
टीएम100 |
TM62 |
TM150 |
TM62 |
टीएम200 |
टीएम135 |
टीएम100 |
||
|
टीएम100 |
टीएम100 |
टीएम100 |
TM150 |
टीएम100 |
TM62 |
टीएम200 |
TM150 |
टीएम100 |
|
|
टीएम135 |
TM62 |
TM150 |
टीएम100 |
टीएम100 |
टीएम200 |
TM150 |
टीएम135 |
||


अक्सर पूछे जाने वाले प्रश्न
लीनियर गैन्ट्री रोबोट और आर्टिकुलेटेड रोबोट के बीच क्या अंतर है?
एक रैखिक गैन्ट्री रोबोट सरल, अधिक सटीक स्थिति के लिए विशेष रूप से सीधी रेखा अक्षों के साथ चलता है, जबकि एक आर्टिकुलेटेड रोबोट जटिल, गैर रैखिक गति पथों में अधिक लचीलेपन और पहुंच के लिए रोटरी जोड़ों का उपयोग करता है।
लीनियर गैन्ट्री रोबोट में आमतौर पर किस प्रकार के ड्राइव का उपयोग किया जाता है?
रैक {{0}और {{1}पिनियन ड्राइव लंबी यात्रा और उच्च थ्रस्ट अनुप्रयोगों के लिए उपयुक्त हैं, बॉल स्क्रू छोटे से मध्यम स्पैन के लिए उच्च परिशुद्धता प्रदान करते हैं, और लीनियर मोटर्स चक्र समय की मांग के लिए उच्च गति और गतिशीलता प्रदान करते हैं।
एक लीनियर गैन्ट्री रोबोट का कार्य आवरण कितना बड़ा हो सकता है?
कार्य लिफाफे छोटी बेंचटॉप इकाइयों से लेकर बहुत बड़े औद्योगिक विस्तार तक हो सकते हैं जो संपूर्ण उत्पादन लाइनों को कवर करते हैं, क्योंकि रैखिक रेल और ड्राइव तकनीक मॉड्यूलर रैक सेगमेंट और विस्तारित गाइड रेल के साथ अच्छी तरह से मेल खाती है।
क्या लीनियर गैन्ट्री रोबोटों को विस्तृत स्पैन पर दोहरी -मोटर ड्राइव की आवश्यकता होती है?
हाँ, चौड़ी{{0}स्पैन की कुल्हाड़ियाँ अक्सर रैकिंग या तिरछापन को रोकने के लिए पुल के दोनों किनारों पर दोहरी {{1}मोटर सिंक्रोनाइज्ड ड्राइव का उपयोग करती हैं, जो कि एक तरफा ड्राइव लंबी दूरी पर लागू होगी।
लीनियर गैन्ट्री रोबोट के लिए किस रखरखाव की आवश्यकता होती है?
नियमित रखरखाव में रेल, स्क्रू या रैक का स्नेहन, पहनने के लिए बेल्ट या कपलिंग का निरीक्षण, एनकोडर और सीमा स्विच जांच, और बैकलैश और स्थिति सटीकता का आवधिक सत्यापन शामिल है।
लोकप्रिय टैग: लीनियर गैन्ट्री रोबोट, चीन लीनियर गैन्ट्री रोबोट निर्माता, आपूर्तिकर्ता, कारखाने